UDESC / LabIND · Pesquisador PROIP em IA

Daniel Giraldi Michels

Desenvolvedor de Software & Pesquisador em Inteligência Artificial

Graduando em Sistemas de Informação na UDESC. Desenvolvo sistemas de visão computacional, algoritmos de aprendizado por reforço multiagente e aplicações full-stack com TypeScript, Python e Laravel.

Foto de perfil de Daniel Giraldi Michels
Daniel G. Michels
Bolsista de Iniciação Científica (PROIP) no LabIND / UDESC.
PUBLICAÇÃO INTERNACIONAL
Primeiro autor na conferência ICINCO 2025 com teleoperação gestual de braço robótico via ROS e MediaPipe.

Sobre Mim

Pesquisa aplicada em robótica autônoma e engenharia de software.

Sou graduando em Sistemas de Informação na Universidade do Estado de Santa Catarina (UDESC) e bolsista de Iniciação Científica (PROIP) no Laboratório de Informática Industrial (LabIND) desde agosto de 2024. Minha trajetória une o rigor da investigação científica à engenharia prática: transformar modelos matemáticos e hipóteses teóricas em software determinístico, testável e capaz de operar tanto em hardware físico quanto em produção na web.

No laboratório, dedico-me a sistemas autônomos e controle em tempo real. Desenvolvi e validei experimentalmente uma interface de teleoperação gestual para manipuladores robóticos com ROS, MediaPipe e OpenCV — trabalho públicado como primeiro autor na conferência internacional ICINCO 2025. Também participo da arquitetura do motor tático multiagente a 60 Hz para a categoria RoboCup SSL, combinando árvores de comportamento (Behavior Trees) e navegação por campos potenciais artificiais (APF).

No ecossistema de software, construo aplicações completas com TypeScript, Next.js, Laravel, PostgreSQL e Docker. Tenho foco em modelagem relacional orientada a regras de segurança (como RLS no Supabase), arquiteturas de API desacopladas e baterias de testes automatizados determinísticos, garantindo previsibilidade, clareza e manutenção contínua.

Publicações Científicas

Contribuições revisadas por pares em conferências internacionais e capítulos sobre robótica autônoma.

ARTIGO EM CONFERÊNCIA INTERNACIONAL (PRIMEIRO AUTOR)

Real-Time Hand Gesture Control of a Robotic Arm with Programmable Motion Memory

Daniel Giraldi Michels et al. · 22nd International Conference on Informatics in Control, Automation and Robotics (ICINCO 2025) · SCITEPRESS Proceedings, Vol. 2, pp. 292–300.

Desenvolvimento e validação de interface homem-máquina para teleoperação em tempo real do manipulador PincherX-100 utilizando Python, ROS, MediaPipe e OpenCV, integrando módulo de memória de movimentos para execução cíclica autônoma.

CAPÍTULO DE LIVRO (EM PUBLICAÇÃO)

Intuitive and Safe Robotic Teleoperation: A Gesture-Based Interface with Cartesian Control and Visual Feedback Mechanisms

Daniel Giraldi Michels et al. · Expansão da pesquisa em teleoperação robótica com cinemática inversa e segurança operacional.

Evolução da plataforma anterior para controle cartesiano 3D com cinemática inversa analítica, marcadores dinâmicos de feedback visual no OpenCV e máquina de estados para transição entre teleoperação, gravação de trajetórias e execução contínua.

Projetos em Destaque

Sistemas reais com código aberto, arquiteturas desacopladas e testes determinísticos.

IA Multiagente Diagrama e simulação do SSL Tactical Engine

SSL Tactical Engine (RoboCup)

Motor estratégico em tempo real operando a 60 Hz para futebol de robôs autônomos. Implementa 12 papéis dinâmicos, coordenador Maestro com histerese, árvores de comportamento (Behavior Trees) exportáveis para o Groot, navegação por campos potenciais (APF) e suíte com 36 testes determinísticos.

Python 3.10+ Behavior Trees ZeroMQ Protobuf Docker unittest
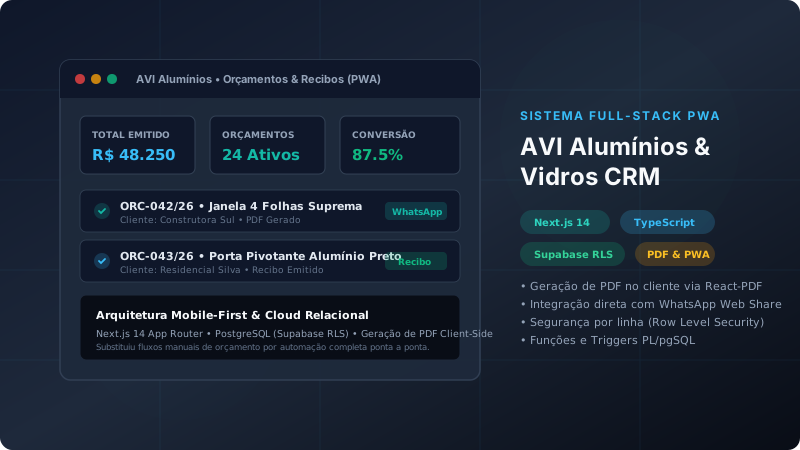
Full-Stack & PWA Interface do AVI Orçamentos e CRM

AVI Alumínios · Orçamentos & CRM

Aplicação Web Progressiva (PWA) criada para emissão ágil de orçamentos e pedidos. Conta com modelagem relacional no PostgreSQL com Row Level Security (RLS), triggers PL/pgSQL, geração client-side de PDFs (@react-pdf/renderer), compartilhamento no WhatsApp e controle de clientes.

Next.js 14 React 18 TypeScript Supabase (PostgreSQL) Tailwind CSS PWA
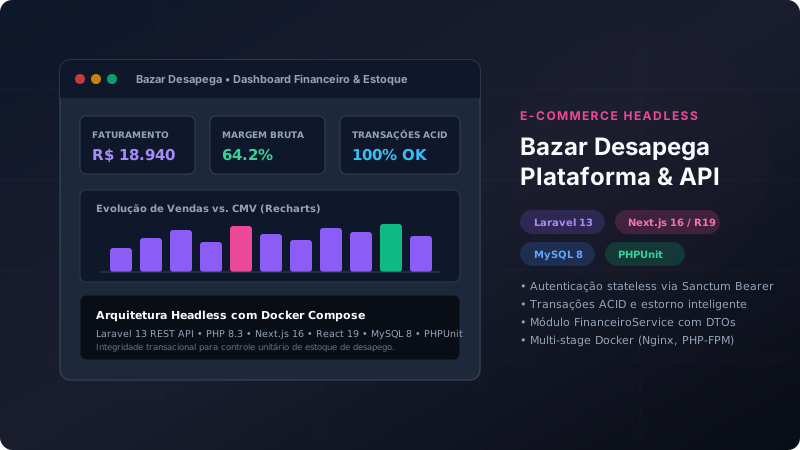
Headless E-commerce Bazar Desapega plataforma de vendas

Bazar Desapega · E-commerce & Financeiro

Plataforma com backend desacoplado em Laravel 13, autenticação stateless via Sanctum Bearer, controle de acesso RBAC, transações ACID para estoque unitário, módulo FinanceiroService e frontend moderno em Next.js com TanStack Query conteinerizado em Docker.

Laravel 13 (PHP 8.3) MySQL 8 Next.js TanStack Query PHPUnit Docker
Visão & Robótica Controle gestual do braço robótico

Teleoperação Robótica por Gestos

Sistema originado do artigo publicado na ICINCO 2025 expandido para controle cartesiano 3D por cinemática inversa analítica, marcadores visuais no OpenCV e máquina de estados orientada à classificação geométrica dos 21 marcos da mão com a biblioteca MediaPipe.

Python MediaPipe (21 marcos 3D) OpenCV ROS Cinemática 3D
Deep RL Simulação de futebol de robôs MADDPG VSSS

Ambiente Multiagente MADDPG (VSSS)

Adaptação do framework de simulação rSoccer para a API PettingZoo (ParallelEnv) com observações contínuas de 40 dimensões e implementação em PyTorch do algoritmo MADDPG (redes Actor descentralizadas e Critic centralizado) para cooperação autônoma 3x3 no VSSS.

Python PyTorch PettingZoo Gymnasium MADDPG

Competências Técnicas

Tecnologias, bibliotecas e ambientes aplicados no dia a dia de pesquisa e desenvolvimento.

IA, Visão & Robótica

Python PyTorch (Deep RL) OpenCV MediaPipe NumPy ROS (Robot Operating System) PettingZoo & Gymnasium Behavior Trees (Groot) Campos Potenciais Artificiais (APF)

Back-End & Sistemas

Laravel 13 (PHP 8.3) Laravel Sanctum (RBAC) ZeroMQ & Protobuf APIs RESTful C / C++ (STM32, ESP32) Protocolos MQTT & UDP

Front-End & Mobile Web

TypeScript JavaScript (ES6+) Next.js (App Router) React (18 & 19) Tailwind CSS Progressive Web Apps (PWA) TanStack Query Recharts HTML5 & CSS3

Bancos, Infraestrutura & Testes

PostgreSQL (Supabase RLS) MySQL 8 Docker & Docker Compose Linux (Ubuntu) Git & GitHub Testes com PHPUnit Python unittest Spec-Driven Development (SDD)

Formação & Trajetória

Graduação na UDESC, atuação laboratorial e qualificações técnicas contínuas.

2024 a Dezembro de 2027 (Previsão)

Bacharelado em Sistemas de Informação

Universidade do Estado de Santa Catarina (UDESC) · Centro do Planalto Norte (CEPLAN)

Formação com ênfase em Engenharia de Software, Algoritmos, Arquitetura de Computadores, Bancos de Dados e Redes.

Agosto de 2024 até o momento

Bolsista de Iniciação Científica (PROIP)

Laboratório de Informática Industrial (LabIND) · UDESC

Pesquisa e desenvolvimento em Visão Computacional, Sistemas Multiagentes e Robótica Inteligente (Manipuladores e Robôs Móveis).

2023 a 2024

Curso de PHP Fullstack Avançado

Programa Entra21 / Blusoft

Formação prática em desenvolvimento web, arquitetura orientada a objetos, modelagem relacional em MySQL e APIs REST.

Validar Certificado Digital
Idiomas

Comunicação Técnica

Português: Nativo.
Inglês: Intermediário a Avançado (leitura fluente de documentação técnica, redação de artigos científicos internacionais comprovada na ICINCO e acompanhamento contínuo da literatura de IA).

Entre em Contato

Disponível para discutir oportunidades de estágio em IA e software, parcerias de pesquisa e novos projetos.